04 / 30

Unitree G1
Начать разработку на настоящем двуногом роботе
Возможности, галерея и видео ↗ Unitree G122 / 30 · PAL Robotics · Для разработки
Изучать двуногую ходьбу на физической платформе
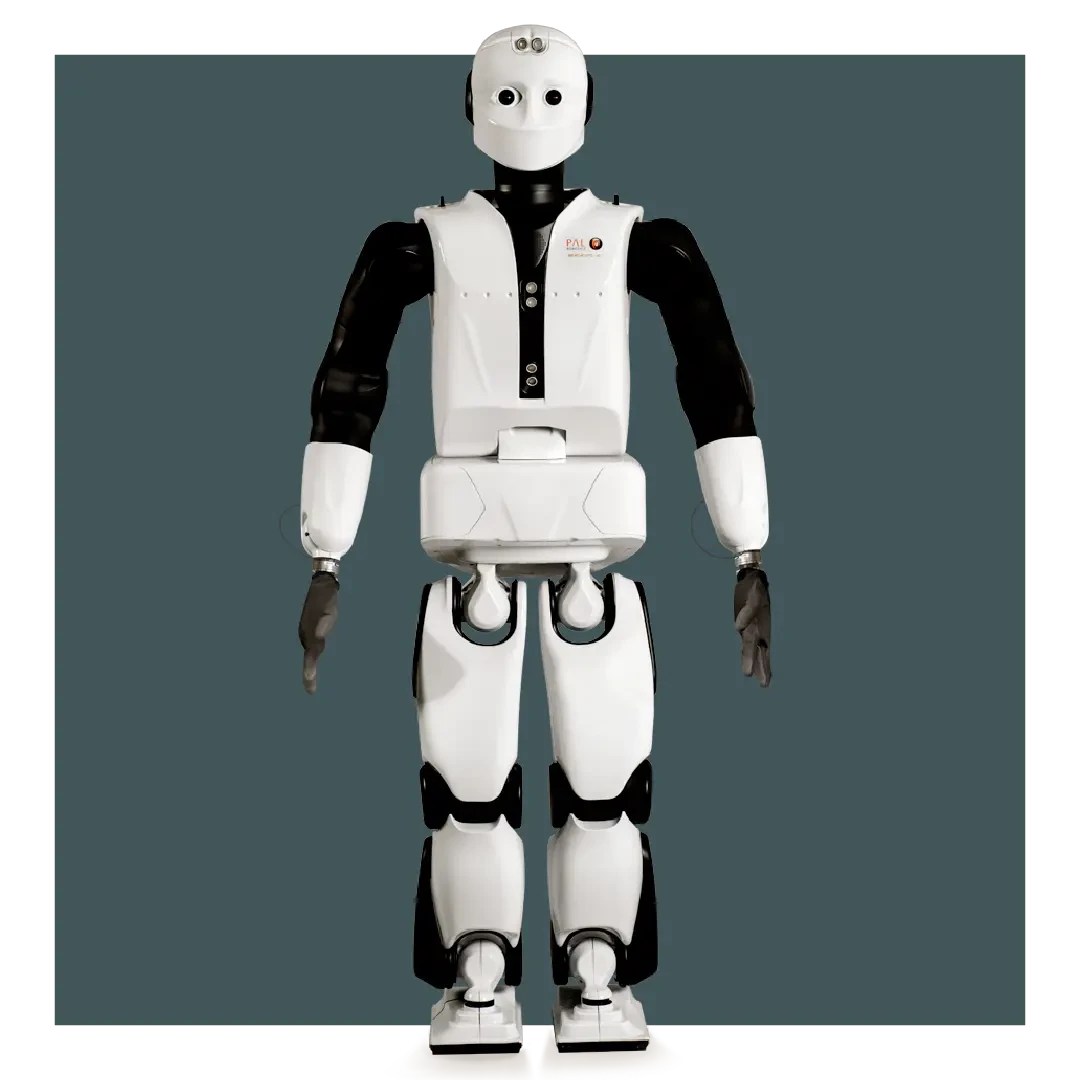
REEM-C полезен для исследований движения и взаимодействия робота с человеком. Владельцем такой системы обычно выступает команда, которой важно воспроизводимо проводить эксперименты.
Исследовательская платформа
КЛЮЧЕВАЯ ОСОБЕННОСТЬ
REEM-C использует программную основу Linux Ubuntu и ROS. Для лаборатории важна совместимость с уже написанными инструментами: это может уменьшить объём повторной разработки. Однако версии и поддержку нужно проверить до переноса собственного кода.
01 / ПРАКТИЧЕСКИЙ СЦЕНАРИЙ
Пример задачи — проверить устойчивость алгоритма при разных траекториях и условиях контакта с полом. Реальный робот помогает обнаружить ограничения, которые теряются в упрощённой модели.
Для существующей лаборатории сравните стоимость продолжения работы с платформой и миграции на новую. Программная совместимость и накопленные эксперименты могут быть важнее рекламных характеристик.
Это редакционная оценка возможного применения. Реальная польза зависит от комплектации, доступных навыков и условий вашей задачи.
02 / ПЕРЕД ВЫБОРОМ
Перед выбором необходимо выяснить текущую доступность оборудования и поддержки. Наличие страницы продукта не подтверждает наличие нового экземпляра на складе или срок поставки.
Актуальные условия поставки уточняются у производителя.
Попросите показать полный рабочий цикл и назвать режим управления: автономный, с дистанционным оператором или смешанный. Уточните, что входит в комплект, кто обслуживает оборудование и доступна ли поставка в вашу страну.
Составить задание для демонстрации ↗03 / ДАННЫЕ ПРОИЗВОДИТЕЛЯ
Данные относятся к указанной производителем версии. Производительность на вашей задаче отдельно не измерялась.
04 / ПОСМОТРЕТЬ В ДЕЙСТВИИ
Официальная демонстрация · 1:45. Плеер загружается после нажатия. Видео показывает конкретную демонстрацию; оно не подтверждает работу во всех условиях.
Открыть видео у источника ↗05 / ПЕРВОИСТОЧНИКИ
Материалы проверены 18 октября 2026 года. Возможности и условия поставки могут измениться.
Изображения принадлежат соответствующим правообладателям. Фотография, рендер и кадр видео — разные типы материалов; подписи помогают их различать.
Начать разработку на настоящем двуногом роботе
Возможности, галерея и видео ↗ Unitree G1Исследовать движения робота в человеческом масштабе
Возможности, галерея и видео ↗ Unitree H1Проверять полноразмерные движения и взаимодействие
Возможности, галерея и видео ↗ Unitree H2
