04 / 30

Unitree G1
Начать разработку на настоящем двуногом роботе
Возможности, галерея и видео ↗ Unitree G113 / 30 · Fourier · Для разработки
Создать собственный прикладной навык на готовой механике
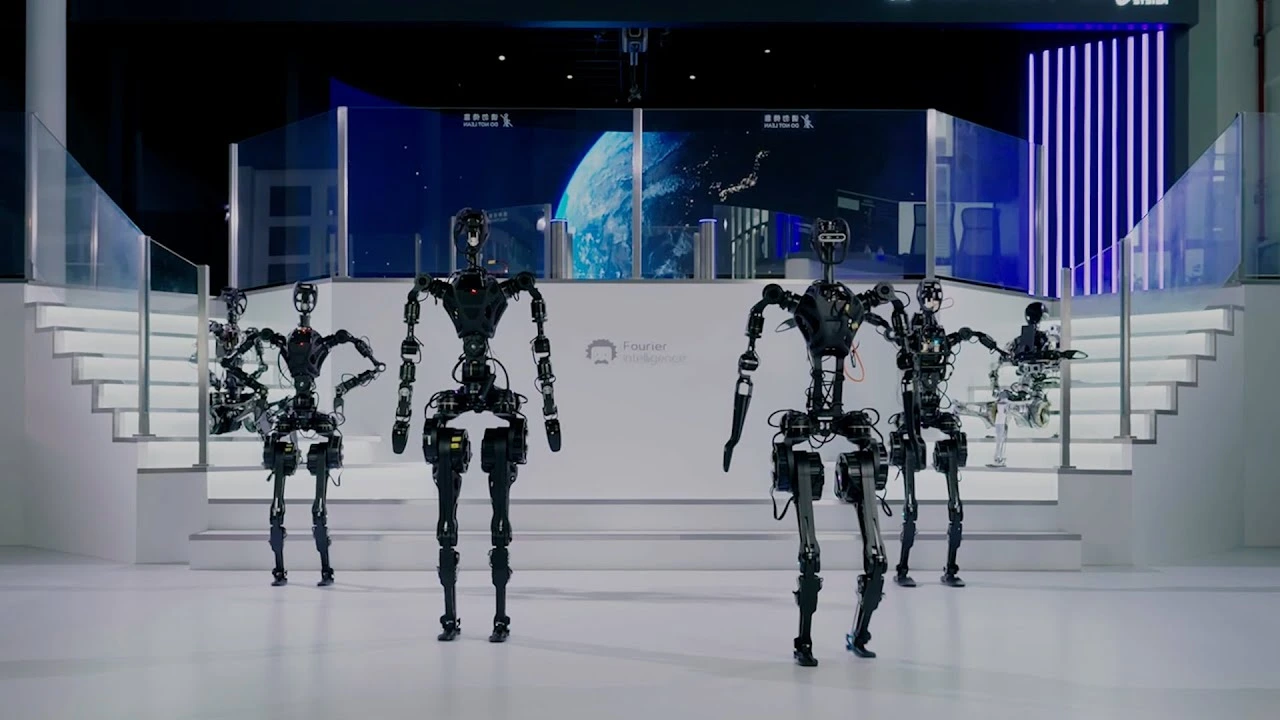
GR-1 полезен команде, которая разрабатывает управление движением и взаимодействием человека с роботом. Готовая гуманоидная платформа позволяет сосредоточиться на задаче, а не начинать с проектирования каждого механического узла.
Исследовательская платформа
КЛЮЧЕВАЯ ОСОБЕННОСТЬ
Исследовательской команде не обязательно заново создавать весь корпус, чтобы изучить отдельный навык. Платформа позволяет сосредоточиться на управлении и взаимодействии. Экономия времени возникает только при доступе к нужной документации и инструментам.
01 / ПРАКТИЧЕСКИЙ СЦЕНАРИЙ
Например, исследователь может проверить подход к захвату предмета или перемещению в лаборатории. Ценность измеряется воспроизводимостью эксперимента и доступом к данным, а не количеством эффектных движений в презентации.
Выясните состав поставки, программные интерфейсы, документацию и обслуживание. Для лаборатории отсутствие нужного доступа может быть важнее разницы в массе или высоте.
Это редакционная оценка возможного применения. Реальная польза зависит от комплектации, доступных навыков и условий вашей задачи.
02 / ПЕРЕД ВЫБОРОМ
Даже если производитель рассматривает помощь людям, это не делает робота готовым устройством ухода или медицинским изделием для конкретного человека. Такие сценарии требуют отдельных проверок и условий применения.
Не приписывать платформе медицинскую эффективность.
Попросите показать полный рабочий цикл и назвать режим управления: автономный, с дистанционным оператором или смешанный. Уточните, что входит в комплект, кто обслуживает оборудование и доступна ли поставка в вашу страну.
Составить задание для демонстрации ↗03 / ДАННЫЕ ПРОИЗВОДИТЕЛЯ
Данные относятся к указанной производителем версии. Производительность на вашей задаче отдельно не измерялась.
04 / ПОСМОТРЕТЬ В ДЕЙСТВИИ
Официальная демонстрация · 1:23. Плеер загружается после нажатия. Видео показывает конкретную демонстрацию; оно не подтверждает работу во всех условиях.
Открыть видео у источника ↗05 / ПЕРВОИСТОЧНИКИ
Материалы проверены 18 октября 2026 года. Возможности и условия поставки могут измениться.
Изображения принадлежат соответствующим правообладателям. Фотография, рендер и кадр видео — разные типы материалов; подписи помогают их различать.
Начать разработку на настоящем двуногом роботе
Возможности, галерея и видео ↗ Unitree G1Исследовать движения робота в человеческом масштабе
Возможности, галерея и видео ↗ Unitree H1Проверять полноразмерные движения и взаимодействие
Возможности, галерея и видео ↗ Unitree H2
